|
MAV'RIC
|
|
MAV'RIC
|
Simulated dynamics of a quadcopter in diag configuration. More...
#include <simulation.hpp>
Public Member Functions | |
| Simulation (Dynamic_model &dynamic_model, simulation_conf_t config=simulation_default_config()) | |
| Constructor. | |
| bool | update (void) |
| Main update function Reads new values from sensor. | |
| const float & | last_update_us (void) const |
| Get last update time in microseconds. | |
| Accelerometer & | accelerometer (void) |
| Get simulated accelerometer. | |
| Gyroscope & | gyroscope (void) |
| Get simulated gyroscope. | |
| Magnetometer & | magnetometer (void) |
| Get simulated magnetometer. | |
| Barometer & | barometer (void) |
| Get simulated barometer. | |
| Sonar & | sonar (void) |
| Get simulated sonar. | |
| Gps & | gps (void) |
| Get simulated gps. | |
Simulated dynamics of a quadcopter in diag configuration.
| Simulation::Simulation | ( | Dynamic_model & | dynamic_model, |
| simulation_conf_t | config = simulation_default_config() |
||
| ) |
Constructor.
| dynamic_model | Reference to dynamic model |
| config | Configuration |
| Accelerometer & Simulation::accelerometer | ( | void | ) |
Get simulated accelerometer.
| Barometer & Simulation::barometer | ( | void | ) |
Get simulated barometer.
| Gps & Simulation::gps | ( | void | ) |
Get simulated gps.
| Gyroscope & Simulation::gyroscope | ( | void | ) |
Get simulated gyroscope.
| const float & Simulation::last_update_us | ( | void | ) | const |
Get last update time in microseconds.
| Magnetometer & Simulation::magnetometer | ( | void | ) |
Get simulated magnetometer.
| Sonar & Simulation::sonar | ( | void | ) |
Get simulated sonar.
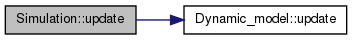
| bool Simulation::update | ( | void | ) |
Main update function Reads new values from sensor.
 1.7.6.1

